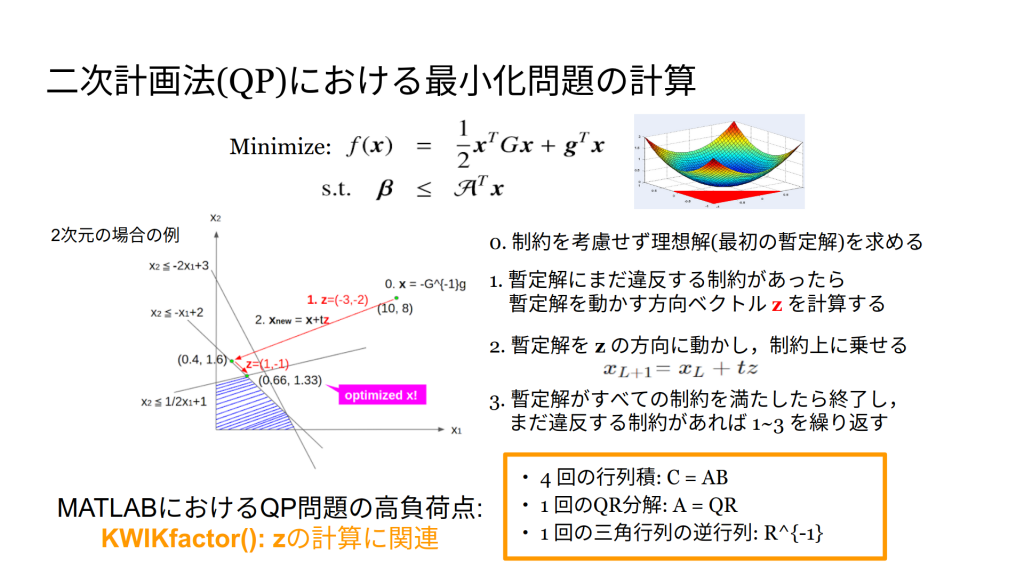
皆様こんにちは.18のhiraです.
モデル予測制御(MPC)はシステムの数理モデルを持っておき,ある入力$\bf{u}$をシステムに与えた時の出力$\bf{y}$を予測し,その予測結果が目標とする理想の出力軌道である「参照軌道」に近づくよう入力を最適化する制御です.この時安全上・物理特性などに関する制約を設けることができます.
この手法の数理的基礎と制約がどうからむかを備忘録として書いておきます.
以下の数式はこちらの書籍を参考にしました.
また一部数式がブログの他の文字とかぶって見えにくくなっていますのでご了承ください.